#robot
クレジットカードほどの大きさで、リンクでつながった腕を動かして紙に絵を描くロボット「PenBot Mini」が作られた。作者のDorian Toddが卒業アルバムにサインするために始めたプロジェクトを小型化したものだ。途中にはトースターほどの大きさで似顔絵を描くバージョンもあり、2025年のイベントでは50人以上の肖像画を描いた。
小さくした結果、わずかなモーターのずれでも線が乱れるため、関節に小さなベアリングを組み込み、ペン先の位置を計算して補正している。
詳細はこちら: Dorian Todd ↗ · 動画・メディアを開く ↗
再発見
小型冷蔵庫にキャタピラを取り付け、人についてきたり、逆に人から逃げたりする自走ロボットが作られた。時速15マイル(約24km)以上で走れる設計で、周囲の状況や人の位置を認識しながら自律走行する。
制作者のDorian Toddは、ロボット制御用ソフトウェアROS 2を組み込み、走行や認識の調整に取り組んだ。
詳細はこちら: Dorian Todd ↗ · 動画・メディアを開く ↗
再発見
ミニ四駆をジャンプさせるため、脚のリンク機構と輪ゴムを組み込んだ改造マシン。初号機は結束バンドで脚を固定し、ニッパーで切ってジャンプさせた。
2号機では遠隔操作によるロック解除を実現し、ジャンプも安定した。しかし輪ゴムを32本に増やすと軸が外れてしまった。走行中のジャンプはまだできず、3号機での実現を目指している。
詳細はこちら: ぜる ↗
再発見
オーストラリアでウォンバットの巣穴を調べるために開発されたロボット「WomBot」。その小型版「Gopher」が、トルコ東部で『ノアの箱舟』に関係があると一部で考えられている地形の調査に使われている。
ラ・トローブ大学のRobert Ross准教授が開発した遠隔操作ロボットで、前後の防水広角カメラと環境センサーを搭載。人が入れない穴の中を調べ、地表から最大25m下の情報を収集できる。調査地が本当にノアの箱舟に関係するかどうかは議論があり、発見されたわけではない。
詳細はこちら: La Trobe University ↗
最新
手袋の動きを読み取って無線で操作する、キャタピラ付きの戦車型ロボット。手袋で中指を立てると、ロボットに付いた指も中指を立てるという、妙に挑発的な機能を持つ。
制作者はArduino Nanoを2枚、手袋の加速度・ジャイロセンサー、走行用モーター4個、指を動かすサーボモーターなどを使用したと説明している。
詳細はこちら: r/arduinoの制作者投稿 ↗
再発見
強烈なデコピンを繰り出すため、巨大な指を機械的に動かす装置が製作されている。指の動きを大きな機構に置き換え、普通のデコピンを迫力のあるものにしようという作品だ。
制作者はsousci氏らのチーム。ProtoPediaで公開された開発中の作品で、Arduinoやサーボモーターなどを使用している。
詳細はこちら: sousciら / ProtoPedia ↗
最新
アラーム時刻になると逃げる二輪ロボット「Runaway」。スマホで時刻を設定できるが、アプリからは停止できない。止めるには本体を追いかけてボタンを押す。朝9時の授業に遅刻しがちな学生チームが制作し、超音波センサーで障害物を避けながら走る。
詳細はこちら: Paul Vincent Bezzina / Hackster.io ↗
再発見
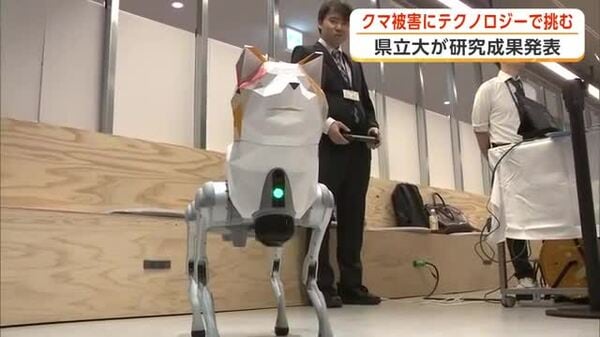
秋田犬の顔を載せた四足歩行ロボット「ハッチャン」が、クマ対策の試作品として披露された。本物の犬に似た鳴き声を出してクマを威嚇する。将来は緩衝地帯を巡回し、クマを見つけると複数台で群れを作って追い払う仕組みを目指す。
秋田県立大学の研究チームが10月13日の発表会で紹介した。クマの位置や行動をAIに学習させ、人が操作しなくても状況に応じて対応できるシステムを開発中だ。
詳細はこちら: 秋田テレビ / FNNプライムオンライン ↗
最新
ロボットアームにジャグリングをさせようと、先端に漏斗をテープで取り付けた。ボールを空中に投げ、同じ場所へ戻ってきたところを漏斗で受け止める計画。2個のボールを交互に投げることを目指し、カメラによる追跡は使わず、毎回同じ場所へ投げる方法を考えた。
Mandy Meindersma氏ら3人が2026年9月のハッカソンで取り組んだ。制作者によると、想像以上に難しかったという。
詳細はこちら: Mandy Meindersma / Hackster.io ↗
最新
マンションの上の方へ無線機を運ぶため、鉄製の雨どいを登るロボット「Meshbot」が作られた。周囲に建物が多く、部屋からの無線通信が届きにくい一方、作者は屋上へ行けなかったという。
Robert Wallhead氏は、磁石を利用して金属のパイプを登る機体を製作。3Dプリントできる部品を組み合わせた構造で、無線機を運べるようにした。作者によれば動作はまずまずで、実用性よりもロボットを作る楽しさが大きかったようだ。
詳細はこちら: Robert Wallhead / Meshbot ↗ · 動画・メディアを開く ↗
再発見
スイカのような丸い姿から4本の脚を広げて歩くロボット「Sherobo」が作られた。スイカ割りを題材にしており、叩こうとすると脚で逃げる仕掛けもある。
制作者は小林亮太氏。12個の関節を動かす四足歩行ロボットで、球体に折りたたむためのリンク機構を備える。果物の姿からロボットに変形する様子や製作手順が公開されている。
詳細はこちら: Ryota Kobayashi / Sherobo ↗
再発見
オンラインゲーム「X-Mule」は、ブラウザから操作すると実物の小型ローバーが火星風のセット内を走る。ゲーム画面だけの仮想世界ではなく、充電や荷物の運搬など、ゲーム内の設備や行動も現実のロボットと物体を使って行う。
プレイヤーはネット越しに実機を操作し、物理的に作られたアリーナでミッションを進める。
詳細はこちら: X-Mule creator ↗
再発見











卒業アルバムにサインしたかっただけなのに、似顔絵ロボットを経由してカードサイズの精密機械に。サインへの道のりがずいぶん遠いね。